Q81.
若控制系統的外部干擾信號如圖示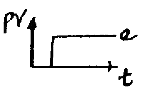 而其控制結果為
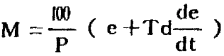 時,則此控制回路屬於
工業儀器 · 乙級 · 儀器校正調整及使用 · Q81
難易度分析
3 / 5
本題要求考生能準確辨識並區分不同控制動作(P、PI、PD、PID)在時間響應曲線上的特徵差異,需將理論上的動態補償特性與實際波形形態相對應,具備一定的概念分析能力。
正確答案:③PD 動作
③ PD 動作:PD 動作(比例微分控制)的微分作用能預測干擾信號的變化趨勢,提前產生補償信號以抑制干擾,使控制結果能快速響應外部干擾並迅速恢復穩定,符合圖示干擾波形與控制結果的快速動態響應特徵。
錯誤選項解析
- ① F 動作:F 動作(浮動動作)是指控制器輸出會在一定範圍內持續變動,無法使系統穩定於設定點,通常用於位式控制而非連續比例控制,此題波形特徵不符合浮動動作之響應特性。
- ② PI 動作:PI 動作(比例積分控制)的積分作用會消除穩態誤差,但對外部干擾的響應會呈現較緩慢的恢復曲線,且會產生積分飽和現象,圖示波形顯示快速響應特性而非積分型的漸近恢復。
- ④ PID 動作:PID 動作(比例積分微分控制)同時具備積分消除穩態誤差與微分預測干擾的功能,其響應波形會呈現較複雜的補償特性,而圖示波形僅顯示微分型的快速抑制響應,無積分作用的漸近特徵。
Learning Tip
"此類題型常考控制動作波形辨識,關鍵在於區分 P、PI、PD、PID 四種控制模式的響應特徵:PD 控制的微分作用能「提前抑制干擾」,波形呈現快速響應與迅速恢復;PI 控制的積分作用會「消除穩態誤差」但響應較緩慢;PID 則兼具兩者特性。實務上需熟記各控制模式的時間響應曲線形狀,避免混淆微分的「超前補償」與積分的「滯後消除」特性。"
學員答題分佈
①F 動作0%
②PI 動作0%
③PD 動作0%
④PID 動作0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!