Q86.
下圖的機構中運動時,機件不分離情況下,可簡化為 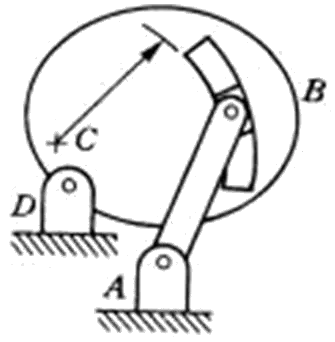
機電整合 · 丙級 · 自動化機構認識及裝配 · Q86
難易度分析
4 / 5
本題要求將複雜的機械結構等效簡化,考生需準確辨識原圖中的運動副類型及約束關係,並在多個高度相似的圖形選項中找出運動特性一致的簡化模型,對空間分析與機構學概念有較高要求。
正確答案:②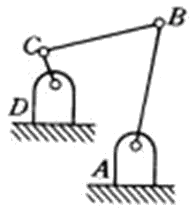
② :此選項正確將原機構簡化為等效的連桿機構,在機件不分離的條件下,保留了原有的運動傳遞路徑與約束關係,符合機構運動學中等效簡化的原則。
:此選項正確將原機構簡化為等效的連桿機構,在機件不分離的條件下,保留了原有的運動傳遞路徑與約束關係,符合機構運動學中等效簡化的原則。錯誤選項解析
- ①
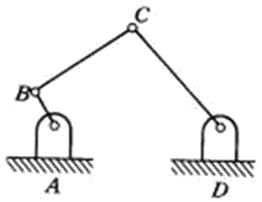 :此選項的機構簡化圖形未能正確反映原機構的運動副配置與自由度,連桿間的相對運動關係與原始機構不符,屬於錯誤的等效簡化。
- ③
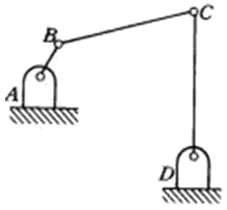 :此選項的簡化方式錯誤地改變了原機構的運動副類型(如將旋轉副誤判為滑動副),導致簡化後的機構自由度與原機構不一致,無法等效代表原機構的運動特性。
- ④
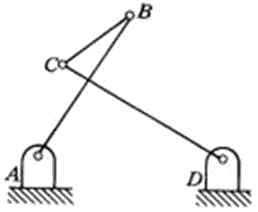 :此選項的圖形簡化遺漏了關鍵的連桿連接關係,未能正確呈現機件間的接觸約束條件,簡化後的機構無法重現原機構的運動行為。
Learning Tip
"此類題型的核心考點在於機構等效簡化與運動副辨識。在機電整合領域中,當機構運動時機件不分離,代表各元件間維持連續接觸,此時可將複雜機構簡化為基本的連桿系統或凸輪從動件系統。常見陷阱包括:混淆旋轉副與滑動副的判別、忽略虛約束對自由度的影響,以及未能正確識別瞬心位置。實務上應依據Grübler公式驗證簡化前後的自由度是否一致,確保等效簡化的正確性。"
學員答題分佈
①0%
②0%
③0%
④0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!