Q60.
攝影測量之共線式: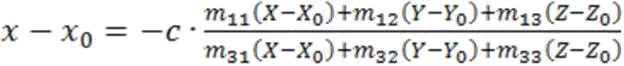 ,
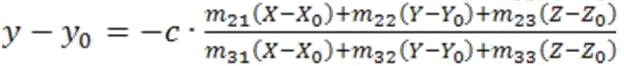 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。在共線式中,下列哪些屬於內方位?
測量─工程測量 · 甲級 · 空間資訊 · Q60
難易度分析
3 / 5
本題考查攝影測量中相機幾何參數的分類。題目要求辨識共線方程式中與相機本身內部結構相關的參數。考生需精確區分屬於相機固有物理性質的數據,以及描述相機於空間中位置與姿態的外部參數。由於本題為多選形式,必須對各選項所代表的幾何意義有深刻理解,並能排除描述相機於絕對坐標系中空間狀態的變項,方能準確選出符合定義的組合。
正確答案 (複選):①, ③
- ① x 0、y0:像主點偏移量 (x₀, y₀) 屬於相機內部幾何參數,用於描述光學中心在像平面座標系統中的位置偏差,是相機檢校時確定的內方位元素。
- ③ c:焦距 (c) 是相機光學中心到像平面的垂直距離,為相機固有的內方位元素,直接影響影像的幾何投影關係。
錯誤選項解析
- ② X 0、Y0 及Z0:投影中心座標 (X₀, Y₀, Z₀) 描述相機在地面座標系統中的空間位置,屬於外方位元素中的線元素,而非內方位參數。
- ④ ω、ψ及k:旋轉角 (ω, ψ, κ) 描述相機光束在空間中的姿態方向,屬於外方位元素中的角元素,用於建立像座標與地面座標間的旋轉轉換矩陣。
Learning Tip
"內方位元素僅包含相機自身固有的幾何參數:像主點偏移量 (x₀, y₀) 與 焦距 (c),共三個參數,需透過相機檢校精確测定。常考陷阱是將外方位元素(投影中心座標 X₀,Y₀,Z₀ 與旋轉角 ω,ψ,κ 共六個參數)與內方位混淆。在攝影測量共線式中,內方位決定影像內部幾何關係,外方位決定相機相對於地面的空間位姿,兩者缺一不可。"
學員答題分佈
①x 0、y00%
②X 0、Y0 及Z00%
③c0%
④ω、ψ及k0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
攝影測量之共線式: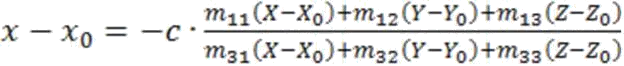 ,
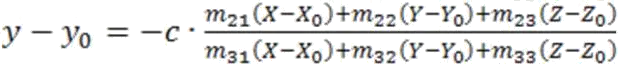 ,公式中x、y 為像點坐標,x0、y 0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。在共線式中,下列哪些屬於外方位?
, ,公式中x、y 為像點坐標,x0、y 0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。在共線式中,下列哪些屬於外方位?攝影測量之共線式: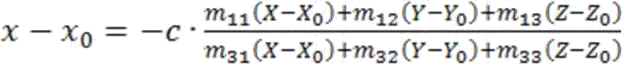 ,
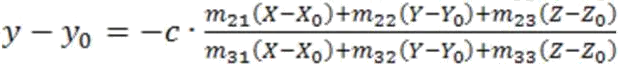 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?攝影測量之共線式: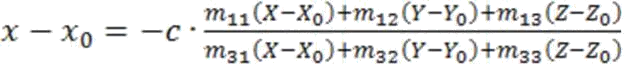 ,
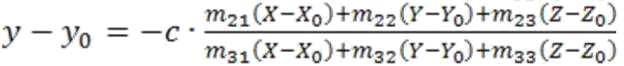 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?攝影測量之共線式: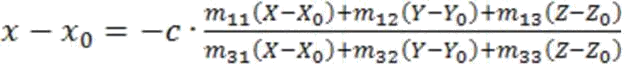 ,
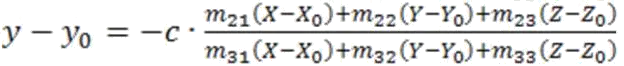 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?攝影測量之共線式: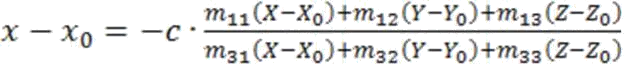 ,
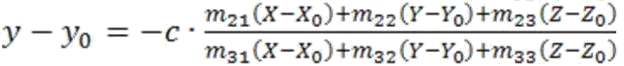 ,公式中x、y 為像點坐標,x0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x 0、y0 及Z0 為相機投影中心坐標,c 為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?
,,公式中x、y 為像點坐標,x0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x 0、y0 及Z0 為相機投影中心坐標,c 為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?