Q92.
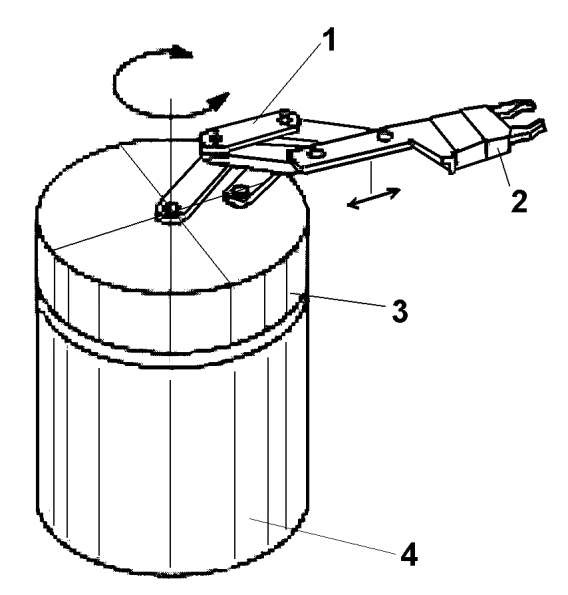
如下圖為一機構可作上下與旋轉運動。1 為旋臂,2 為夾爪,3 為升降/旋轉單元,5 為馬達與齒輪組,此機構為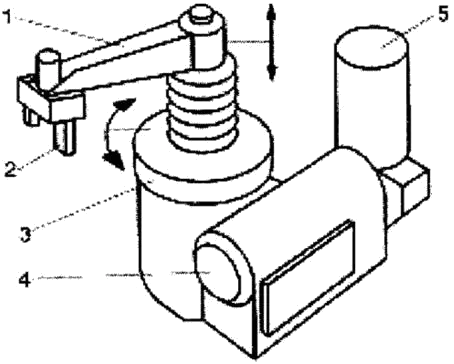
機電整合 · 乙級 · 自動化機械元件的應用及設計 · Q92
難易度分析
2 / 5
本題要求考生能準確區分不同自動化機構的運動特性與結構組成,需對工業機械元件的典型功能配置有明確定義方可選出正確答案。
正確答案:①取放單元(P&P)
① 取放單元(P&P):取放單元(Pick & Place Unit) 是自動化生產線中常見的機構,結合升降軸與旋轉軸實現工件的垂直移動與角度定位,夾爪負責抓取與釋放,符合題目描述的上下與旋轉運動功能。
錯誤選項解析
- ② SCARA機械臂:SCARA機械臂 為選擇性順應性裝配機械臂,具有兩個平行的旋轉關節,主要用於水平面內的高速搬運與裝配,不具備題目所述的旋臂升降結構特徵。
- ③ 史都華(Stewart)平台:史都華(Stewart)平台 是一種六自由度並聯機構,由六支致動器連接上下兩個平台,主要用於飛行模擬器或精密定位平台,與題目所述的旋臂夾爪結構完全不同。
- ④ 惠氏機構(Whitworth):惠氏機構(Whitworth) 是一種急回運動機構,常用於牛頭鉋床等機械設備中實現往復運動,與取放作業的升降旋轉功能無關。
Learning Tip
"本題考點為自動化機械元件的機構辨識。常考陷阱在於混淆不同機械結構的運動特性:取放單元強調升降+旋轉+夾取的組合動作;SCARA 專注水平面高速搬運;Stewart平台 為六自由度並聯結構;惠氏機構 則是急回往復運動。實務上需熟悉各機構的自由度配置與典型應用場景,並能從示意圖中辨識關鍵元件(如旋臂、夾爪、齒輪組)的功能組合。"
學員答題分佈
①取放單元(P&P)0%
②SCARA機械臂0%
③史都華(Stewart)平台0%
④惠氏機構(Whitworth)0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如圖為光碟分裝機器,A1 線性運動機構,A2 升降缸,A3 雙軸缸,A4旋轉缸及吸盤,此機構為
如下圖為一機構可作上下與旋轉運動,1 為旋臂,2 為夾爪,3 為升降/旋轉單元,5 為馬達與齒輪組,則4 可能為
如下圖為一附緩衝器之線性驅動單元。1 為氣壓缸活塞桿,2 為固定支配板,3 為螺紋檔塊,4 為緩衝器,5 為氣壓缸。若氣壓缸做前後運動時,到達端點的緩衝阻尼太小,可能的原因是 ①1 的直徑太大 ②3 的螺距太小 ③5 的行程太短 ④5 的供給流量太大 。 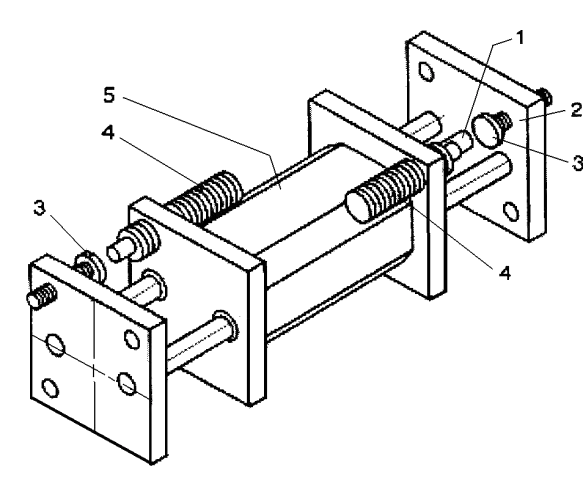 9. (3) 如下圖為一平移夾爪取放裝置,1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。若要縮短取放循環時間,應從何者著手最為迅速方便? ①更換較大扭矩的4 ②3 的直徑加大 ③增加4 的轉速 ④縮短2 的移動行程 。
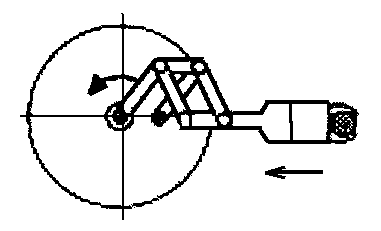
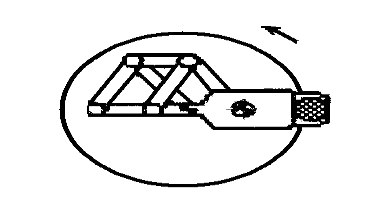
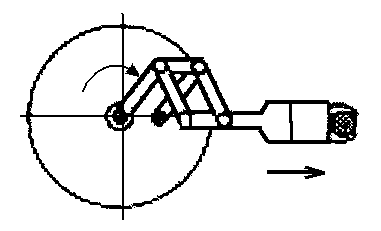
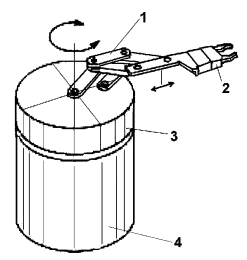 10. (1) 如圖為一平移夾爪取放裝置。1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。下列何者轉盤與夾爪平移運動方向不合理? ①
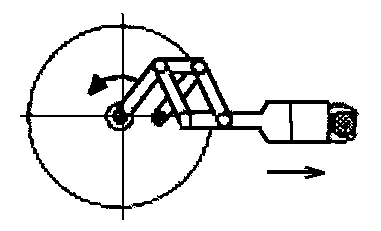 ②
 ③
 ④
 。
 11. (1) 下列每一個圖之左邊為主動件,右邊為從動件。何者為旋轉運動轉成左右直線運動?
9. (3) 如下圖為一平移夾爪取放裝置,1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。若要縮短取放循環時間,應從何者著手最為迅速方便? ①更換較大扭矩的4 ②3 的直徑加大 ③增加4 的轉速 ④縮短2 的移動行程 。 10. (1) 如圖為一平移夾爪取放裝置。1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。下列何者轉盤與夾爪平移運動方向不合理? ① ② ③ ④ 。 11. (1) 下列每一個圖之左邊為主動件,右邊為從動件。何者為旋轉運動轉成左右直線運動?如下圖為一機構,以夾爪的爪指為中心點來看,可得到y 與z 方向的運動,由圖示可能是馬達帶動何種機構達成?
如下圖為一取放裝置。控制滑塊3 做左右直線運動的是 ①迴轉驅動器11與搖桿8 所組成曲柄機構單元 ②迴轉驅動器11 與搖桿8 所組成曲柄機構單元及支架4 ③迴轉驅動器11 與推桿2 所組成曲柄機構單元 ④迴轉驅動器11 與推桿2 所組成曲柄機構單元及支架4 。 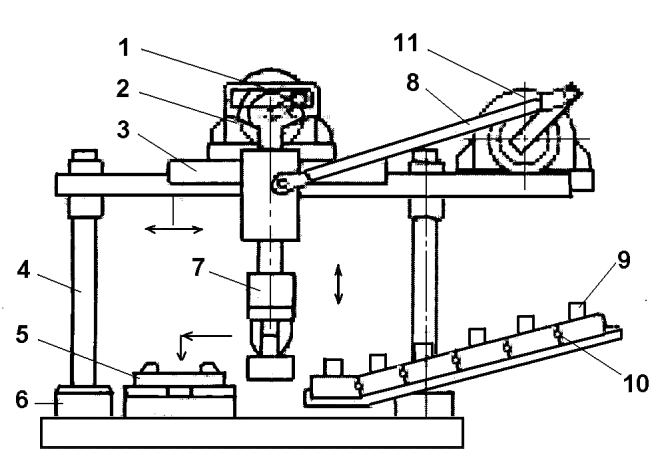 20. (3) 如下圖為一取放裝置。控制做上下直線運動的是 ①迴轉驅動器11 與搖桿8 所組成曲柄機構單元 ②迴轉驅動器11 與搖桿8 所組成曲柄機構單元及支架4 ③迴轉驅動器11 與推桿2 所組成曲柄機構單元 ④迴轉驅動器11 與推桿2 所組成曲柄機構單元及支架4 。 21. (3) 如下圖為一取放裝置。若迴轉驅動器11 與連桿8 所組成曲柄機構單元推動滑塊3 的移行距離設計不良,不會導致 ①夾爪7 無法正確將工件9 從進給導槽10 取出 ②夾爪7 無法正確將工件9 放入承托板5 ③工件9 無法在進給導槽10 進料 ④夾爪7 會與工件10 產生碰撞 。 22. (4) 如下圖為一取放裝置。若迴轉驅動器11 與推桿2 所組成曲柄機構單元的移行距離設計不良,可能導致 ①夾爪7 在上方無法正確打開與閉合 ②工件承托板5 下方的雙輸送帶6 不能運轉 ③工件9 無法在進給導槽10進料 ④夾爪7 會與工件9 產生碰撞 。
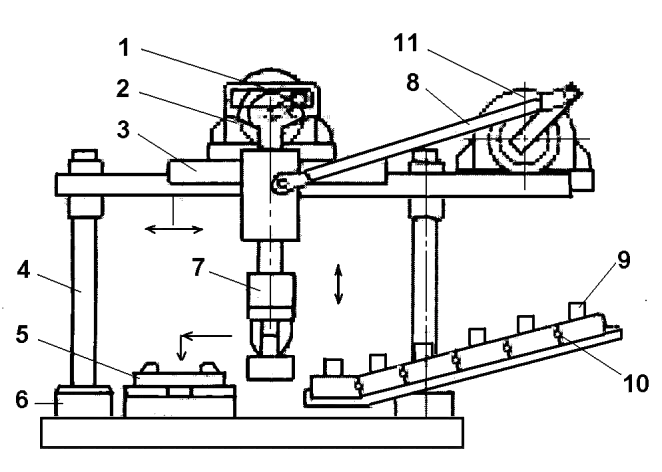 23. (2) 如下圖為一輪葉送料器,L 為葉片可裝載的長度。若每一工件長度是L/2,且可跨入葉片,當輪葉由馬達帶動每轉一圈,從出料導軌送出的工件數量是
20. (3) 如下圖為一取放裝置。控制做上下直線運動的是 ①迴轉驅動器11 與搖桿8 所組成曲柄機構單元 ②迴轉驅動器11 與搖桿8 所組成曲柄機構單元及支架4 ③迴轉驅動器11 與推桿2 所組成曲柄機構單元 ④迴轉驅動器11 與推桿2 所組成曲柄機構單元及支架4 。 21. (3) 如下圖為一取放裝置。若迴轉驅動器11 與連桿8 所組成曲柄機構單元推動滑塊3 的移行距離設計不良,不會導致 ①夾爪7 無法正確將工件9 從進給導槽10 取出 ②夾爪7 無法正確將工件9 放入承托板5 ③工件9 無法在進給導槽10 進料 ④夾爪7 會與工件10 產生碰撞 。 22. (4) 如下圖為一取放裝置。若迴轉驅動器11 與推桿2 所組成曲柄機構單元的移行距離設計不良,可能導致 ①夾爪7 在上方無法正確打開與閉合 ②工件承托板5 下方的雙輸送帶6 不能運轉 ③工件9 無法在進給導槽10進料 ④夾爪7 會與工件9 產生碰撞 。 23. (2) 如下圖為一輪葉送料器,L 為葉片可裝載的長度。若每一工件長度是L/2,且可跨入葉片,當輪葉由馬達帶動每轉一圈,從出料導軌送出的工件數量是