Q160.
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進角度為0.72°,控制時使用半步進功能,馬達輸出軸配有一減速比12.5:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若步進馬達驅動脈波數量N=30k pulses,導螺桿每轉動10 圈,滑台移動100mm,下列敘述哪些正確?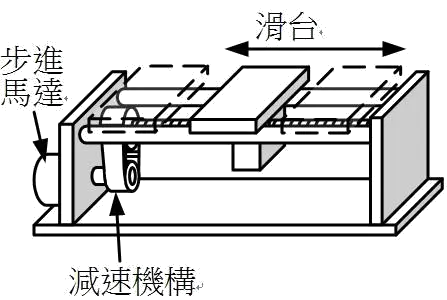
機電整合 · 乙級 · 自動化機械元件的應用及設計 · Q160
難易度分析
4 / 5
本題屬於多步驟綜合計算題,要求對步進模式、減速比及導程定義有精確掌握,且採複選形式,必須完整判別所有選項的正確性,計算過程較為繁瑣。
正確答案 (複選):①, ④
- ① 滑台之移動距離S=24 mm:半步進驅動使有效步進角減為 0.36°,馬達每轉需 1000 脈波。30k 脈波對應馬達轉 30 圈,經 12.5:1 減速齒輪組後輸出軸轉 2.4 圈。導程為 10 mm/圈,故滑台移動距離 S = 2.4 × 10 = 24 mm,此選項正確。
- ④ 螺桿之導程L=10 mm:由題目條件「導螺桿每轉動 10 圈,滑台移動 100 mm」可直接求得 導程 L = 100 mm ÷ 10 rev = 10 mm/rev,此選項正確。
錯誤選項解析
- ② 滑台之移動距離S=30 mm:若誤算為 30 mm,通常是未正確套用減速比或誤用全步進角(0.72°)計算脈波對應圈數。正確計算應使用 半步進角 0.36° 得出馬達 30 圈,減速後為 2.4 圈,移動距離應為 24 mm 而非 30 mm。
- ③ 螺桿之導程L=5 mm:導程定義為螺桿旋轉一圈時滑台的移動距離。題目明確給定「導螺桿每轉動 10 圈,滑台移動 100 mm」,故導程 L = 100 ÷ 10 = 10 mm,而非 5 mm。
Learning Tip
"此類 步進馬達定位計算 題型的關鍵在於:① 確認使用 全步進或半步進 模式以決定有效步進角;② 正確套用 減速比(馬達圈數 ÷ 減速比 = 輸出軸圈數);③ 導程 = 螺桿每轉一圈滑台移動距離。常考陷阱為混淆全步進與半步進的脈波數,以及忽略減速比的方向。實務上需注意 半步進驅動 雖提升解析度,但可能影響 保持轉矩,設計時需兼顧精度與負載能力。"
學員答題分佈
①滑台之移動距離S=24 mm0%
②滑台之移動距離S=30 mm0%
③螺桿之導程L=5 mm0%
④螺桿之導程L=10 mm0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進角度為0.72°,控制時使用半步進功能,馬達輸出軸配有一減速比5:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若步進馬達驅動脈波頻率f=2k pps(Hz),導螺桿每轉動5 圈,滑台移動50mm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為0.9°,馬達輸出軸配有一減速比12.5:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若步進馬達驅動脈波數量N=30k pulses,導螺桿每轉動10 圈,滑台移動100mm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進角度為0.72°,控制時使用半步進功能,馬達輸出軸配有一減速比10:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動5 圈,滑台移動50mm,下列敘述哪些正確?
有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為1.8°,驅動器以半步進法控制步進馬達,馬達輸出軸與導螺桿間配有一10:1 之減速齒輪組。若導螺桿每轉動5 圈,滑台移動20 ㎜,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為1.8°,馬達輸出軸配有一減速比10:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若步進馬達驅動脈波數N=20k pulses,導螺桿每轉動10 圈,滑台移動50mm,下列敘述哪些正確?