Q214.
設 為接收器(i)至衛星(j)之真實距離,GPS 觀測量中虛擬距離
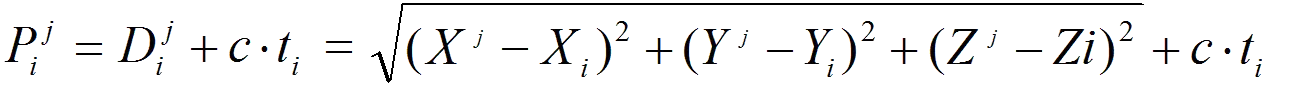 ,其中
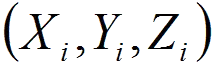 為接收器(i)之坐標,
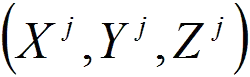 為衛星(j)之坐標,c 為電磁波之速度,上式中只考慮接收器之時鐘誤差
 ,則其線性化之相關係數中,下列哪些正確?
測量─工程測量 · 甲級 · 控制測量 · Q214
難易度分析
4 / 5
本題測試衛星定位數學模型中,虛擬距離觀測方程式對各未知參數線性化後偏微分係數的推導能力。需準確辨識幾何距離微分式中的方向向量分量、坐標軸的正負號慣例,以及時間參數轉換為距離時的比例常數關係。作為多重選擇題,考生須對各變數的數學定義皆有正確掌握,方能排除選項中符號或參數定義上的細微差異。
正確答案 (複選):③, ④
- ③
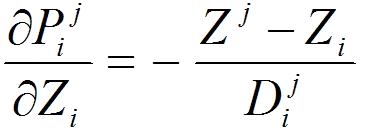 :此為虛擬距離對接收器 Z 坐標 的偏微分係數,正確形式應為負號,即 ∂Pᵢʲ/∂Zᵢ = -(Zʲ - Zᵢ)/Dᵢʲ,符合 GPS 定位線性化之方向餘弦定義。
- ④
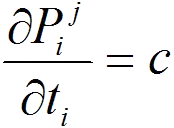 :此為虛擬距離對接收器 時鐘誤差 tᵢ 的偏微分係數,正確形式為 ∂Pᵢʲ/∂t = c(電磁波速度),代表時鐘誤差對虛擬距離的影響等於光速乘以時間偏差。
錯誤選項解析
- ①
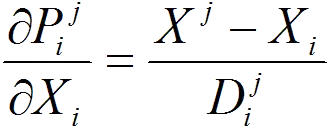 :此為虛擬距離對接收器 X 坐標 的偏微分係數,公式形式正確,但本題為複選題,需搭配其他係數共同判斷。
- ②
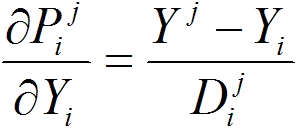 :此為虛擬距離對接收器 Y 坐標 的偏微分係數,公式形式正確,但本題為複選題,需搭配其他係數共同判斷。
Learning Tip
"GPS 虛擬距離線性化 的核心在於將非線性的距離方程式對接收器坐標 (Xᵢ, Y, Zᵢ) 與 時鐘誤差 tᵢ 進行泰勒展開。方向餘弦係數中,X、Y 為正號,Z 為負號 是常考陷阱;時鐘誤差係數恆為 光速 c。實務上需至少 4 顆衛星 才能解算 4 個未知數(三維坐標 + 時鐘誤差)。"
學員答題分佈
①0%
0%②0%
0%③0%
0%④0%
0%此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
GNSS 衛星因受到存在於衛星與接收儀內部時鐘誤差之影響,所以測量距離與實際距離有一偏離量存在,而且在實際測量時亦含有因大氣折射影響所造成的時間遲滯,此量測得到的距離常稱之為
設 為接收器(i)至衛星(j)之真實距離,GPS 觀測量中載波相位觀測值
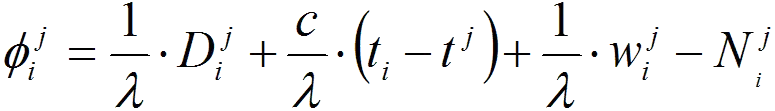 ,上式中c 為電磁波之速度,λ為波長,
 為接收器(i)之時鐘誤差,
 為衛星之時鐘誤差,
 為整數週波未定值,上式中只考慮對流層與電離層誤差
 。短基線時大氣折射誤差有一定的相關性,假設可視為相同。將相距不遠之兩部接收器同時對同一顆衛星之觀測量相減,此一次差可消除上式中哪些項?
為接收器(i)至衛星(j)之真實距離,GPS 觀測量中載波相位觀測值,上式中c 為電磁波之速度,λ為波長,為接收器(i)之時鐘誤差,為衛星之時鐘誤差,為整數週波未定值,上式中只考慮對流層與電離層誤差。短基線時大氣折射誤差有一定的相關性,假設可視為相同。將相距不遠之兩部接收器同時對同一顆衛星之觀測量相減,此一次差可消除上式中哪些項?平面控制網之觀測量通常是水平距離及水平角,採用最小二乘法可平差解算坐標及其中誤差。但由於觀測量是非線性函數,因此必須利用泰勒級數予以線性化。假設一觀測量為水平距離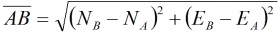 ,則其線性化之相關係數中,下列哪些正確?
下列各項GNSS 誤差中,何者通常視為一未知數來求解,而不列為導航單點定位的主要誤差來源?
電離層折射(Ionospheric refraction)誤差是全球定位系統(Global Positioning System, GPS)的一項主要誤差來源,由於其影響大小與頻率有關,因此可以使用GPS 雙頻(Dual frequency)觀測量的線性組合來消除其影響。令L1 與L2 的虛擬距離(Pseudorange)觀測量分別為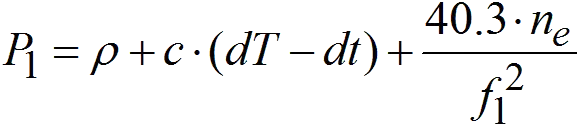 ,
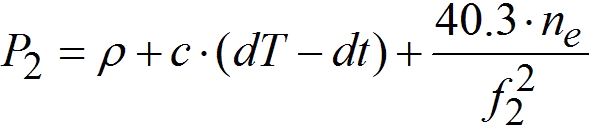 ,其中ρ代表衛星至接收機的距離,c 為光速,dT 為接收機時錶誤差,dt 為衛星時錶誤差,ne 為電離層電子含量密度,
 與
 分別為L1 與L2 訊號之頻率。結合上述雙頻觀測量可以得到一個不受電離層影響的線性組合如下:
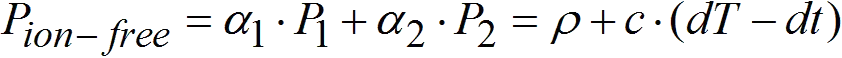 ,線性組合式中的係數α 1、α 2 各為何?
,,其中ρ代表衛星至接收機的距離,c 為光速,dT 為接收機時錶誤差,dt 為衛星時錶誤差,ne 為電離層電子含量密度,與分別為L1 與L2 訊號之頻率。結合上述雙頻觀測量可以得到一個不受電離層影響的線性組合如下:,線性組合式中的係數α 1、α 2 各為何?