Q40.
由數位影像之行列坐標計算像片坐標之過程中,不必用到
測量─工程測量 · 甲級 · 空間資訊 · Q40
難易度分析
3 / 5
本題測試影像處理基礎,考查數位影像索引值與物理平面坐標系間的轉換關係。測驗重點在於釐清哪些幾何參數僅用於空間解析,哪些則直接影響平面坐標轉換模型。若混淆了攝影測量中不同計算步驟所需之參數範疇,極易選錯。
正確答案:④焦距
④ 焦距:焦距是描述攝影機幾何特性的內方位元素,但僅用於共線方程式或三維空間坐標計算。在純粹的二維「行列坐標→像片坐標」轉換中,僅涉及平面座標平移與縮放,無需使用焦距。
錯誤選項解析
- ① 影像總行數與總列數:影像總行數與總列數用於定義數位影像的座標系統範圍,是進行行列坐標轉換時必要的參考基準,用以確定影像邊界與坐標原點的相對關係。
- ② 像主點位置:像主點位置是像片坐標系統的原點,將像素行列值轉換為以像主點為原點的像片坐標時,必須扣除像主點的行列偏移量,此為坐標轉換的核心參數。
- ③ 影像解析度:影像解析度(即像素大小或地面採樣間距)是將像素單位轉換為物理長度單位(如毫米或微米)的必要參數,用於將整數行列值換算為實際像片坐標距離。
Learning Tip
"此題核心考點在於區分二維像片坐標轉換與三維攝影測量計算的差異。許多考生容易混淆內方位元素(像主點、焦距)的各自用途:像主點用於二維坐標轉換,而焦距則用於三維空間重建的共線方程式。實務上,行列坐標轉像片坐標的公式為 x=(col-c₀)·Δ 與 y=(r₀-row)·Δ,其中僅需像主點位置(c₀,r₀) 與像素大小Δ,切記焦距 f 不參與此步驟。"
學員答題分佈
①影像總行數與總列數0%
②像主點位置0%
③影像解析度0%
④焦距0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
若(A)代表透鏡的焦距、(B)代表透鏡畸變差、(C)代表透視中心之空間坐標、(D)代表像主點位置、(E)像片之方位,則每張像片之外方位包含
若(A)代表透鏡的焦距、(B)代表透鏡畸變差、(C)代表像主點位置、(D)代表影像解析度,數位相機率定的項目包含
攝影測量之共線式: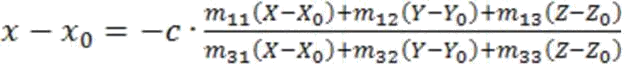 ,
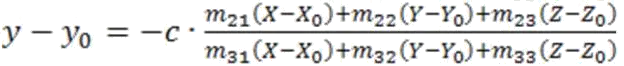 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?攝影測量之共線式: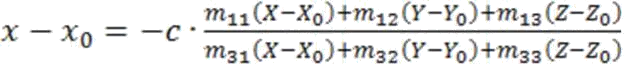 ,
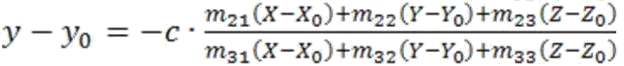 ,公式中x、y 為像點坐標,x0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x 0、y0 及Z0 為相機投影中心坐標,c 為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?
,,公式中x、y 為像點坐標,x0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x 0、y0 及Z0 為相機投影中心坐標,c 為相機的焦距,m 11、m 12、…、m 33 為以ω、ψ及k三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間後方交會,下列哪些正確?像片之內方位不包含