Q32.
若(A)代表透鏡的焦距、(B)代表透鏡畸變差、(C)代表像主點位置、(D)代表影像解析度,數位相機率定的項目包含
測量─工程測量 · 甲級 · 空間資訊 · Q32
難易度分析
4 / 5
此題考驗考生對於數位影像率定參數構成的完整性認知。問題要求辨識相機幾何模型中的所有關鍵因子,包含光學誤差補償與幾何校正基準。若對內方位元素與影像解析度之間的數學關係理解不夠全面,極易在各選項的細微差別中產生誤判,導致無法區分哪些參數在實務應用中具有不可或缺的地位。
正確答案:④ABCD
④ ABCD:ABCD 四項均為數位相機率定的必要項目。焦距決定內方位元素的主距、透鏡畸變差用於補償光學系統的徑向與切線畸變、像主點位置定義光軸與像平面的交點、影像解析度則關聯像素實體尺寸的換算,四者共同構成完整的相機幾何模型。
錯誤選項解析
- ① AC:僅包含焦距與像主點位置,遺漏了透鏡畸變差與影像解析度。數位相機率定需完整求解所有內方位元素與光學畸變參數,此選項涵蓋範圍不足。
- ② ACD:包含焦距、像主點位置與影像解析度,但遺漏了透鏡畸變差。畸變差(包含徑向畸變與切線畸變)是相機率定中不可或缺的光學誤差補償參數,不可省略。
- ③ ABC:包含焦距、透鏡畸變差與像主點位置,但遺漏了影像解析度。數位相機的像素尺寸與解析度直接影響影像量測精度,屬於率定時必須確定的幾何參數之一。
Learning Tip
"數位相機率定(Camera Calibration)的核心在於求解內方位元素(主距、像主點座標)與光學畸變參數(徑向畸變 K1/K2/K3、切線畸變 P1/P2)。常考陷阱在於誤以為僅需率定光學參數而忽略影像解析度/像素尺寸的幾何意義。實務上,率定作業需透過已知控制點的檢校場,以共線方程式進行平差計算,所有參數缺一不可,否則將影響後續空中三角測量與數值測圖的精度。"
學員答題分佈
①AC0%
②ACD0%
③ABC0%
④ABCD0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
若(A)代表透鏡的焦距、(B)代表透鏡畸變差、(C)代表透視中心之空間坐標、(D)代表像主點位置、(E)像片之方位,則每張像片之外方位包含
有關攝影測量,下列哪些正確?
由數位影像之行列坐標計算像片坐標之過程中,不必用到
攝影測量之共線式: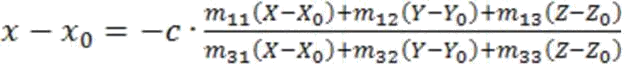 ,
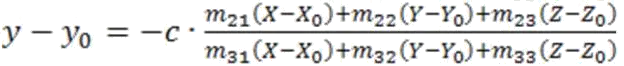 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。若將共線式線性化應用於空間三角測量之光束法區域平差,下列哪些正確?攝影測量之共線式: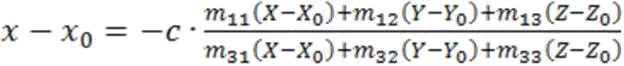 ,
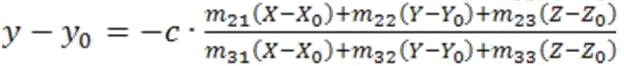 ,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。在共線式中,下列哪些屬於內方位?
,,公式中x、y 為像點坐標,x 0、y0 為像主點之偏移量,X、Y 及Z 為地面點坐標,x0、y 0 及Z0 為相機投影中心坐標,c 為相機的焦距,m1 1、m1 2、…、m3 3 為以ω、ψ及k 三個旋轉角為獨立參數的三維正交旋轉矩陣內的九個元素。在共線式中,下列哪些屬於內方位?