Q101.
如圖為光碟分裝機器,A1 的線性運動機構,A2 升降缸,A3 雙軸缸,A4 旋轉缸及吸盤,若要得到精確定位且快速的運動,A1 可採用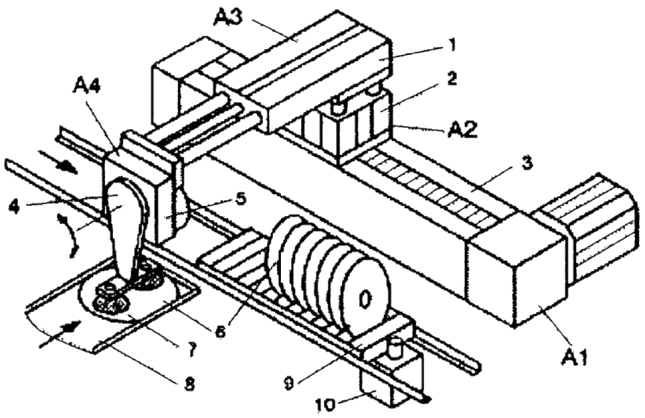
機電整合 · 乙級 · 自動化機械元件的應用及設計 · Q101
難易度分析
2 / 5
本題考查不同驅動元件在工業應用中的性能差異,需能正確區分定位精度與控制回饋機制,屬於基礎的自動化元件辨識題目。
正確答案:③伺服馬達
③ 伺服馬達:伺服馬達內建編碼器形成閉迴路控制系統,可精確控制位置、速度與轉矩,具備高響應性與定位精度,為自動化機械線性運動機構的首選驅動元件。
錯誤選項解析
- ① DC馬達:DC馬達雖具備調速特性,但缺乏內建編碼器回饋機制,無法實現閉迴路位置控制,難以達到精確定位需求。
- ② AC 馬達:AC馬達為開迴路控制,轉速與位置無法精確回饋修正,僅適用於定速運轉場合,不適合需要精確定位的線性運動機構。
- ④ 變頻馬達:變頻馬達主要用於速度調節與節能運轉,雖可調速但定位精度不足,不適用於需要精確位置控制的場合。
Learning Tip
"本題核心考點為馬達控制特性與應用場合的辨識。伺服馬達的關鍵優勢在於閉迴路控制與編碼器回饋,能同時滿足「精確定位」與「快速運動」雙重要求。常考陷阱為混淆變頻馬達(強調調速節能)與伺服馬達(強調精確定位)的應用差異。實務上,光碟分裝等自動化產線的取放機構皆以伺服系統為標準配置。"
學員答題分佈
①DC馬達0%
②AC 馬達0%
③伺服馬達0%
④變頻馬達0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如圖為光碟分裝機器,A1 線性運動機構,A2 升降缸,A3 雙軸缸,A4旋轉缸及吸盤,若要放置光碟,以圖示為機械原點,則致動器的驅動順序是
一般以電力式馬達驅動的高性能機器手臂(robot),大都使用
如圖為光碟分裝機器,A1 線性運動機構,A2 升降缸,A3 雙軸缸,A4旋轉缸及吸盤,此機構為
如下圖為一附緩衝器之線性驅動單元。1 為氣壓缸活塞桿,2 為固定支配板,3 為螺紋檔塊,4 為緩衝器,5 為氣壓缸。若氣壓缸做前後運動時,到達端點的緩衝阻尼太小,可能的原因是 ①1 的直徑太大 ②3 的螺距太小 ③5 的行程太短 ④5 的供給流量太大 。 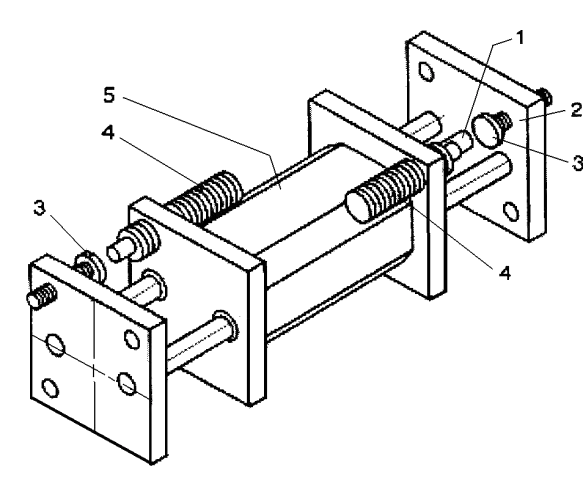 9. (3) 如下圖為一平移夾爪取放裝置,1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。若要縮短取放循環時間,應從何者著手最為迅速方便? ①更換較大扭矩的4 ②3 的直徑加大 ③增加4 的轉速 ④縮短2 的移動行程 。
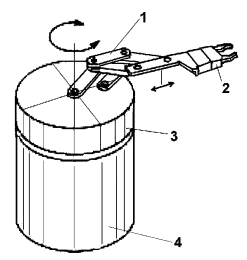 10. (1) 如圖為一平移夾爪取放裝置。1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。下列何者轉盤與夾爪平移運動方向不合理? ①
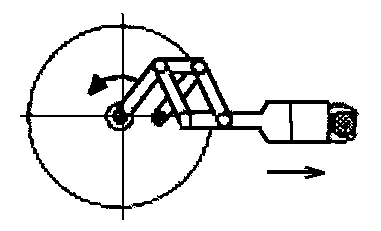 ②
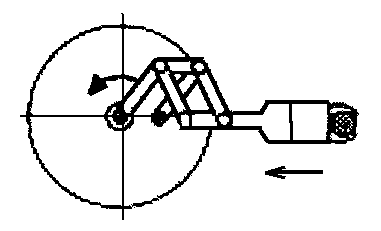 ③
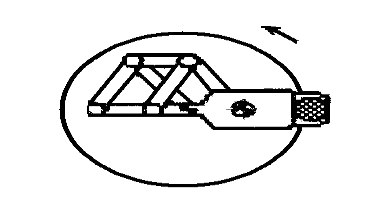 ④
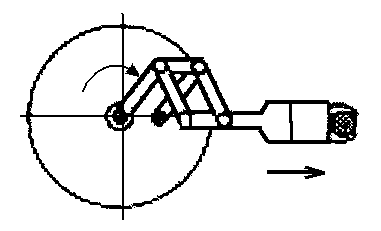 。
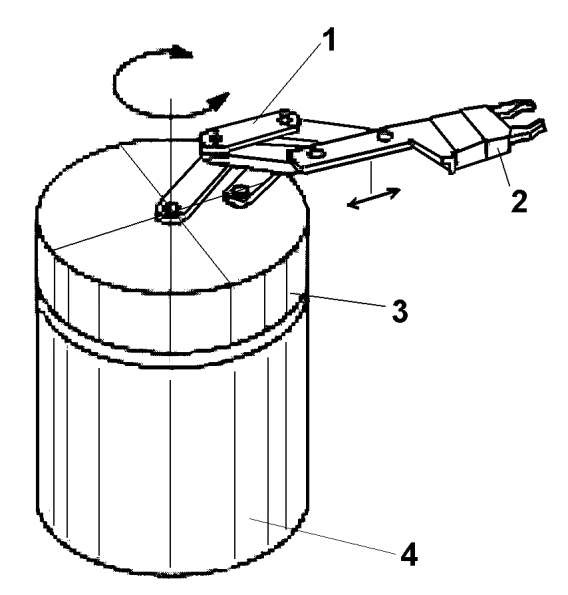 11. (1) 下列每一個圖之左邊為主動件,右邊為從動件。何者為旋轉運動轉成左右直線運動?
9. (3) 如下圖為一平移夾爪取放裝置,1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。若要縮短取放循環時間,應從何者著手最為迅速方便? ①更換較大扭矩的4 ②3 的直徑加大 ③增加4 的轉速 ④縮短2 的移動行程 。 10. (1) 如圖為一平移夾爪取放裝置。1 為平移臂(parallelgram arm),2 為夾爪,3 為旋轉盤,4 為馬達。下列何者轉盤與夾爪平移運動方向不合理? ① ② ③ ④ 。 11. (1) 下列每一個圖之左邊為主動件,右邊為從動件。何者為旋轉運動轉成左右直線運動?若需控制轉矩、轉速或定位,最常用的交流馬達是