Q94.
如下圖為伺服馬達驅動滑台機構圖,減速比i=5、螺桿導程L=10 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比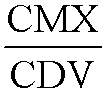 ,若脈波輸出頻率f=10k pps(Hz)、則滑台要有20 mm/sec 移動速度,則電子齒輪比為
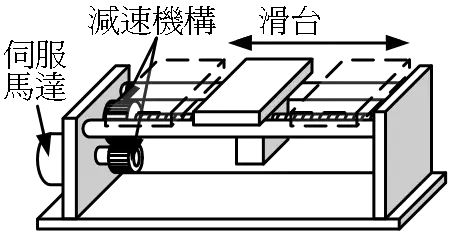
機電整合 · 乙級 · 電動機選用 · Q94
難易度分析
5 / 5
本題需要綜合應用多項機械傳動與伺服控制參數,涉及由末端速度推算至馬達端脈波頻率的多步驟量化計算,且需精確處理分式比值,計算過程較為複雜。
正確答案:④
④ :電子齒輪比計算正確。滑台速度 20 mm/sec 除以螺桿導程 10 mm 得螺桿轉速 2 rps;經減速比 i=5 換算,馬達需 10 rps。馬達所需脈波頻率 = 10 × 131072 = 1,310,720 pps。故 CMX/CDV = 1,310,720 / 10,000 = 16384/125。
:電子齒輪比計算正確。滑台速度 20 mm/sec 除以螺桿導程 10 mm 得螺桿轉速 2 rps;經減速比 i=5 換算,馬達需 10 rps。馬達所需脈波頻率 = 10 × 131072 = 1,310,720 pps。故 CMX/CDV = 1,310,720 / 10,000 = 16384/125。錯誤選項解析
- ①
 :電子齒輪比計算錯誤。此數值 49152/625 未正確考慮減速比 i=5 與馬達分解能 131072 pulse/rev 的完整關係,導致分子數值偏大。
- ②
 :電子齒輪比計算錯誤。此數值 24576/625 同樣未正確推導脈波頻率與馬達所需轉速之間的換算關係,分母與分子比例皆不正確。
- ③
 :電子齒輪比計算錯誤。此數值 4096/25 雖分母較簡化,但未正確納入減速機構 i=5 對馬達轉速的放大效應,導致整體比值偏小。
Learning Tip
"本題核心考點為電子齒輪比 CMX/CDV 的推導邏輯:先由滑台移動速度與螺桿導程求出負載端轉速,再經減速比換算至馬達端轉速,最後以馬達分解能求得所需脈波頻率,與控制器輸出頻率相比即得電子齒輪比。常考陷阱為忘記乘以減速比,或將導程單位誤用。實務上電子齒輪比設定錯誤會直接導致定位精度偏差與速度不匹配問題。"
學員答題分佈
①0%
0%②0%
0%③0%
0%④0%
0%此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖為伺服馬達驅動滑台機構圖,減速比i=3、螺桿導程L=5 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比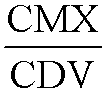 ,若脈波輸出頻率f=20k pps(Hz)、則滑台要有10 mm/sec 移動速度,則電子齒輪比為
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=3、螺桿導程L=5㎜、伺服馬達分解能Pt=131072 pulse/rev、電子齒輪比 ,如欲每輸出1 pulse 滑台要有1.25μm 移動量,若控制脈波頻率f=80k pps(Hz),下列敘述哪些正確?
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=5、螺桿導程L=10 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比 ,如欲每輸出1 pulse 滑台要有2.0μm 移動量,若控制脈波頻率f=100k pps(Hz),下列敘述哪些正確?
如下圖為伺服馬達驅動滑台機構圖,減速比i=4、螺桿導程L=4 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比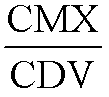 =
 ,若脈波輸出頻率f=150k pps(Hz),則滑台的移動速度V 為
=,若脈波輸出頻率f=150k pps(Hz),則滑台的移動速度V 為如下圖為伺服馬達驅動滑台機構圖,減速比i=5、螺桿導程L=8 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比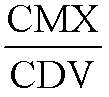 ,若欲每輸出1 pulse 滑台要有2μm 移動量,則電子齒輪比為