Q106.
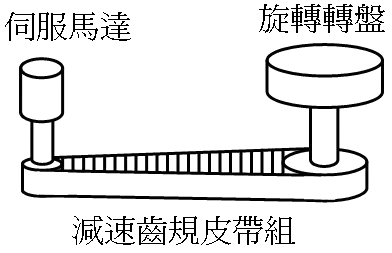
如下圖為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,若脈波輸出頻率f=320k pps(H Z)、則旋轉轉盤之轉速n=160rpm,則電子齒輪比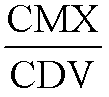 為
機電整合 · 乙級 · 電動機選用 · Q106
難易度分析
5 / 5
本題屬於複合計算題,需將轉速、解析度、減速比及脈波頻率等多個參數正確代入公式,且在計算過程中涉及單位換算與大數值的分數約分,對計算精準度要求較高。
正確答案:①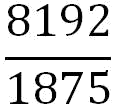
① :電子齒輪比計算公式為 CMX/CDV = (負載轉速 n × 編碼器解析度 Pt × 減速比 i) / (脈波頻率 f × 60)。代入數值:(160 × 131072 × 4) / (320000 × 60) = 83886080/19200000,經約分後得到 8192/1875,此為正確答案。
:電子齒輪比計算公式為 CMX/CDV = (負載轉速 n × 編碼器解析度 Pt × 減速比 i) / (脈波頻率 f × 60)。代入數值:(160 × 131072 × 4) / (320000 × 60) = 83886080/19200000,經約分後得到 8192/1875,此為正確答案。錯誤選項解析
- ②
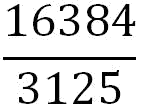 :此選項 16384/3125 的分子與分母均計算錯誤。正確分子應為 8192(而非 16384),正確分母應為 1875(而非 3125),此為常見的約分錯誤結果。
- ③
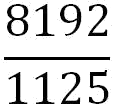 :此選項 8192/1125 的分子正確但分母錯誤。分母 1125 可能是未正確考慮 減速比 i=4 或脈波頻率換算時的計算失誤所致。
- ④
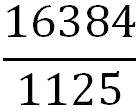 :此選項 16384/1125 的分子與分母均錯誤。分子 16384 是正確值 8192 的兩倍,分母 1125 亦非正確約分結果,屬於雙重計算錯誤。
Learning Tip
"電子齒輪比是伺服馬達控制中的核心參數,用於匹配控制器輸出脈波與馬達實際轉速。常考陷阱包括:(1) 忘記乘以 減速比 i;(2) 轉速單位換算時遺漏 ×60(rpm 轉為 rps);(3) 約分時未找到最大公因數導致結果非最簡分數。實務上設定錯誤會導致定位不準確或速度偏差。"
學員答題分佈
①0%
0%②0%
0%③0%
0%④0%
0%此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,若脈波輸出頻率f=200k pps(H Z)、旋轉轉盤之轉速n=120rpm,則電子齒輪比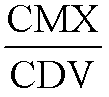 為
為如下圖所示,為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,每輸出1 pulse 可得旋轉轉盤之分解能力λ=0.01°,若控制脈波頻率f=30k pps(Hz),下列敘述哪些正確?
如下圖為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,若每輸出1 pulse 欲得旋轉轉盤之分解能力λ=0.01°,則電子齒輪比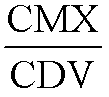 為
為如下圖為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,若每輸出1 pulse 欲得旋轉轉盤之分解能力λ=0.005°,則電子齒輪比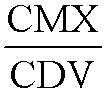 為
為如下圖為伺服馬達驅動旋轉轉盤機構圖,齒規皮帶組減速比i=4、伺服馬達分解能P t=131072 pulse/rev,若脈波輸出頻率f=20k pps(Hz)、電子齒輪比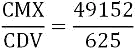 ,則旋轉轉盤之轉速n 為