Q151.
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為0.72°,馬達輸出軸配有一減速比i 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動5 圈,滑台移動30mm,此滑台定位之解析度R=2.0 μm,下列敘述哪些正確?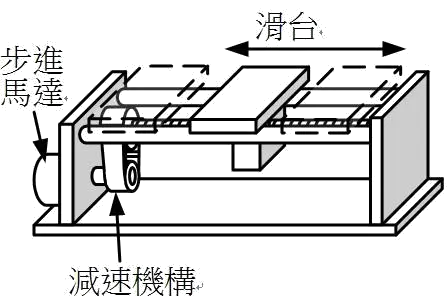
機電整合 · 乙級 · 自動化機械元件的應用及設計 · Q151
難易度分析
4 / 5
本題屬於複合計算題,要求考生將馬達步進角、減速比與導螺桿導程等多個物理參數進行關聯分析。由於採多選形式,且需經過多次數值換算與公式推演才能確定所有選項的正確性,增加了解題的複雜度。
正確答案 (複選):①, ②
- ① 減速比i = 6:1:減速比 i = 6:1 為正確答案。由步進馬達全步進角 0.72° 可得每轉步數為 360°/0.72° = 500 步。解析度 R = 導程 L / (每轉步數 × 減速比),代入 R = 2.0 μm 與 L = 6 mm,計算得 i = 6000 μm / (500 × 2.0 μm) = 6,故減速比為 6:1。
- ② 螺桿之導程L=6 mm:螺桿導程 L = 6 mm 為正確答案。題目給定導螺桿每轉動 5 圈滑台移動 30 mm,因此導程 L = 30 mm / 5 = 6 mm/rev,此為導螺桿的基本幾何參數定義。
錯誤選項解析
- ③ 減速比i = 5:1:減速比 i = 5:1 為錯誤。若 i = 5,則解析度 R = 6000 μm / (500 × 5) = 2.4 μm,與題目給定的 R = 2.0 μm 不符。正確減速比應為 6:1。
- ④ 螺桿之導程L=8 mm:螺桿導程 L = 8 mm 為錯誤。由題意「5 圈移動 30 mm」直接計算得導程為 6 mm,而非 8 mm。導程定義為螺桿旋轉一圈時滑台的軸向位移量。
Learning Tip
"本題核心考點為步進馬達解析度計算與導螺桿導程定義。關鍵公式為 R = L / (N × i),其中 N 為馬達每轉步數,i 為減速比。常見陷阱是混淆全步進與半步進模式(半步進時步數加倍、解析度提升一倍),以及誤將「5 圈 30 mm」直接當作導程而未先除以圈數。實務上設計定位平台時,需同時考量解析度、最大移動速度與馬達扭矩三者之平衡。"
學員答題分佈
①減速比i = 6:10%
②螺桿之導程L=6 mm0%
③減速比i = 5:10%
④螺桿之導程L=8 mm0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為θ,馬達輸出軸配有一減速比10:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動10 圈,滑台移動80mm,此滑台定位之解析度R=2.0 μm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為θ,馬達輸出軸配有一減速比30:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動10 圈,滑台移動60mm,此滑台定位之解析度R=1.0 μm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為0.9°,馬達輸出軸配有一減速比i 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動10 圈,滑台移動60mm,此滑台定位之解析度R=1.0 μm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為0.9°,馬達輸出軸配有一減速比10:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動10 圈,滑台移動100mm,下列敘述哪些正確?
如下圖所示,有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為1.8°,馬達輸出軸配有一減速比12.5:1 之減速齒輪組,齒輪組之輸出軸接至導螺桿。若導螺桿每轉動10 圈,滑台移動50mm,下列敘述哪些正確?