Q172.
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=3、螺桿導程L=5㎜、伺服馬達分解能Pt=131072 pulse/rev、電子齒輪比 ,如欲每輸出1 pulse 滑台要有1.0μm 移動量,若脈波輸出數N=150k pulses,下列敘述哪些正確?
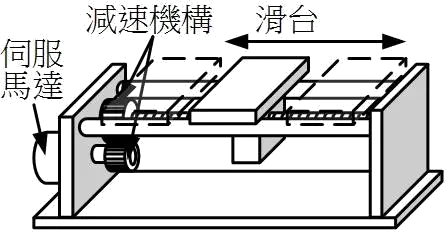
機電整合 · 乙級 · 自動化機械元件的應用及設計 · Q172
難易度分析
4 / 5
本題屬於複選題,要求考生同時掌握電子齒輪比的複雜計算公式以及脈波位移的單位換算,且需在多個選項中判定正確組合,增加了分析難度與計算複雜度。
正確答案 (複選):②, ④
- ②
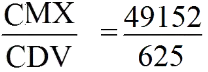 :此選項所示的電子齒輪比計算正確。根據公式:電子齒輪比 = (Pt × i × Δ) / L,代入Pt=131072 pulse/rev、i=3、Δ=1μm=0.001mm、L=5mm,可求得正確的脈波當量設定值,確保滑台移動精度。
- ④ 移動距離S=15 cm:移動距離S=15 cm計算正確。根據脈波總數與位移關係:S = N × Δ = 150k × 1.0μm = 150 mm = 15 cm。此為開環位置控制的基本運算原理。
錯誤選項解析
- ①
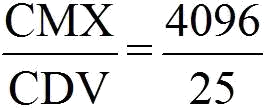 :此選項所示的電子齒輪比計算方式有誤。在伺服馬達驅動系統中,電子齒輪比(CMX/CDV)需正確匹配馬達解析度、減速比與螺桿導程,才能實現每pulse對應指定位移量的控制精度。
- ③ 移動距離S=20 cm:移動距離S=20 cm為錯誤計算。正確計算應為S = N × Δ = 150,000 pulses × 1.0 μm/pulse = 150,000 μm = 150 mm = 15 cm,而非20 cm。此為常見的單位換算陷阱。
Learning Tip
"本題核心考點為伺服系統電子齒輪比設定與脈波位移換算。常見陷阱包含:(1)混淆電子齒輪比公式中分子分母的擺放位置;(2)單位換算錯誤(μm→mm→cm);(3)忽略減速比i對脈波當量的影響。實務上,電子齒輪比設定錯誤會導致定位精度偏差,需在參數設定時嚴格校驗。"
學員答題分佈
①0%
0%②0%
0%③移動距離S=20 cm0%
④移動距離S=15 cm0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=5、螺桿導程L=8㎜、伺服馬達分解能Pt=131072 pulse/rev、電子齒輪比 ,如欲每輸出1 pulse 滑台要有2.0μm 移動量,若脈波輸出數N=100k pulses,下列敘述哪些正確?
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=5、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比 ,如導螺桿每轉動10 圈,滑台移動80mm,若欲每輸出1 pulse 滑台要有2μm 移動量,下列敘述哪些正確?
如下圖為伺服馬達驅動滑台機構圖,減速比i=3、螺桿導程L=5 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比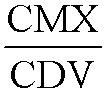 ,若欲每輸出1 pulse 滑台要有1μm 移動量,則電子齒輪比為
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=5、螺桿導程L=10 ㎜、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比 ,如欲每輸出1 pulse 滑台要有2.0μm 移動量,若控制脈波頻率f=100k pps(Hz),下列敘述哪些正確?
如下圖所示,為伺服馬達驅動滑台機構圖,減速比i=3、伺服馬達分解能P t=131072 pulse/rev、電子齒輪比 ,如導螺桿每轉動10 圈,滑台移動50mm,若欲每輸出1 pulse 滑台要有1μm 移動量,下列敘述哪些正確?