Q82.
如下圖有一步進馬達驅動之導螺桿式工作平台,其中馬達輸出軸與導螺桿間配有一1:15 減速齒輪組。如工作平台之位移解析度為0.002mm,步進馬達之步進角度為0.72 度,則導螺桿之導程應為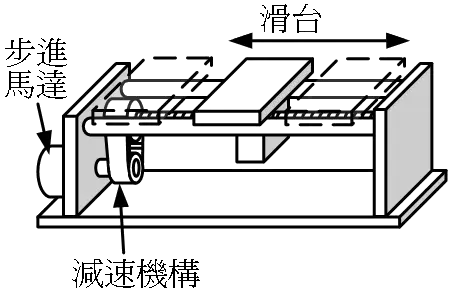
機電整合 · 乙級 · 電動機選用 · Q82
難易度分析
4 / 5
本題涉及步進馬達、減速比與導螺桿導程之間的多重數值換算,考生必須精準運用位移解析度的物理公式,並將多個獨立參數正確整合至計算過程中,具有一定的計算複雜度。
正確答案:④15 mm
④ 15 mm:導程 15 mm 時,步進馬達每轉步數為 360/0.72 = 500 步,經 1:15 減速後導螺桿每轉位移為 15/(500×15) = 0.002 mm,符合題目解析度要求。
錯誤選項解析
- ① 5:導程 5 mm 時,位移解析度為 5/(500×15) = 0.00067 mm,小於題目給定的 0.002 mm,故不正確。
- ② 8:導程 8 mm 時,位移解析度為 8/(500×15) = 0.00107 mm,不等於題目要求的 0.002 mm,故不正確。
- ③ 10:導程 10 mm 時,位移解析度為 10/(500×15) = 0.00133 mm,與題目給定的 0.002 mm 不符,故不正確。
Learning Tip
"本題核心考點為步進馬達解析度計算與減速齒輪組對導程的影響。計算公式為:位移解析度 = 導程 / (每轉步數 × 減速比),其中每轉步數 = 360°/步進角度。常見陷阱是忽略減速比或將減速比倒置,需特別注意馬達軸轉速與導螺桿轉速的倍數關係。"
學員答題分佈
①50%
②80%
③100%
④15 mm0%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖有一步進馬達驅動之導螺桿式工作平台,其中馬達輸出軸與導螺桿間配有一1:25 減速齒輪組。如工作平台之位移解析度為0.001mm,步進馬達之步進角度為1.8 度,則導螺桿之導程應為
有一步進馬達驅動之導螺桿(導程為8mm)式工作平台,其中馬達輸出軸與導螺桿間配有一減速齒輪組。如工作平台之位移解析度為0.002mm,步進馬達之步進角度為0.9 度,則此減速齒輪組之減速比應為
如下圖有一步進馬達驅動之導螺桿(導程為5mm)式工作平台,其中馬達輸出軸與導螺桿間配有一轉速比12.5:1 之減速齒輪組。如工作平台之位移解析度為0.002mm,則此步進馬達之步進角度應為
有一步進馬達驅動之導螺桿(導程為8mm)式工作平台,其中馬達輸出軸與導螺桿間配有一減速齒輪組。如工作平台之位移解析度為0.001mm,步進馬達之步進角度為0.9 度,則此減速齒輪組之減速比應為
如下圖有一步進馬達驅動之導螺桿(導程為5mm)式工作平台,其中馬達輸出軸與導螺桿間配有一減速齒輪組。如工作平台之位移解析度為0.001mm,步進馬達之步進角度為0.9 度,則此減速齒輪組之減速比應為