Q212.
水準網如下圖,其中HA 為已知,已觀測高程差△HA B、△H BC、△HCD及△H DA,欲採用最小二乘法以間接觀測平差解算高程及其中誤差時,下列哪些正確?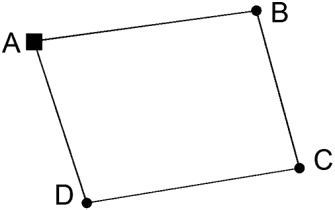
測量─工程測量 · 甲級 · 控制測量 · Q212
難易度分析
4 / 5
此題涵蓋水準測量平差的綜合性觀念,需釐清權重設定理論、數學方程式建構的方向性原則,以及自由度計算公式的應用。考題要求考生準確區分各選項中關於平差參數架構的細節差異,若對測量平差的基本定義與計算流程不夠熟練,極易在符號判斷與參數個數統計上出現失誤。
正確答案 (複選):②, ④
- ② 觀測方程式△HAB+V 1=H B-HA:間接觀測平差的觀測方程式為「觀測值 + 殘差 = 未知參數函數」,故 △HAB + V₁ = H_B - H_A 為正確的觀測方程式形式,其中 H_A 為已知高程,H_B 為待求參數。
- ④ 自由度為1:自由度等於觀測數減去未知參數數目。本題有 4 個觀測值(△H_AB、△H_BC、△H_CD、△H_DA),未知參數為 3 個待定高程(H_B、H_C、H_D,H_A 已知),故自由度 = 4 - 3 = 1。
錯誤選項解析
- ① 權與距離之平方根成正比:水準測量的權重設定應與距離成反比(或與測站數成反比),而非與距離之平方根成正比。權的定義源自觀測值變異數的倒數,水準路線越長累積誤差越大,故權應越小。
- ③ 觀測方程式△H Bc+V2=H B-Hc:正確的觀測方程式應為 △H_BC + V₂ = H_C - H_B,選項將右端寫成 H_B - H_C 導致符號顛倒。高程差的定義是從起點到終點的高程變化,方向性不可混淆。
Learning Tip
"本題核心考點為間接觀測平差(參數平差)的觀測方程式建立與自由度計算。常見陷阱包括:①權的定義誤以為與距離成正比,實際應為反比關係;②觀測方程式中高程差的方向性(終點減起點)容易寫反;③計算自由度時未扣除已知點數量。實務上,水準網平差需確保網形具有足夠的多餘觀測(自由度 ≥ 1)才能進行精度評估。"
學員答題分佈
①權與距離之平方根成正比0%
②觀測方程式△HAB+V 1=H B-HA0%
③觀測方程式△H Bc+V2=H B-Hc0%
④自由度為10%
此答題分佈是根據學員在 LongePass 模擬考等實際作答紀錄計算而成。與考友分享這道歷屆試題與詳細解析!
相似類型題目
如下圖所示,由水準點A 至水準點B 經由a、b、c 三條水準線實施直接水準測量。今測得A、B 兩水準點之高程差及各水準線之長度如下表,下列哪些正確?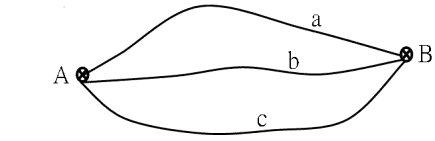
已知A 點高程為100.000m,自A 實施閉合水準測量,中間經過B、C 二點,在未經改正計算之前,直接自A 點高程計算得各點高程為:HB=101.000m、HC=103.000m、H A=99.988m,下列哪些正確?
平面控制網之觀測量通常是水平距離及水平角,採用最小二乘法可平差解算坐標及其中誤差。但由於觀測量是非線性函數,因此必須利用泰勒級數予以線性化。假設一觀測量為水平距離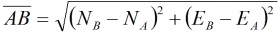 ,則其線性化之相關係數中,下列哪些正確?
水準測量觀測記錄如下表,單位為m,已知B 點高程為45.000m,A 點高程為
水準測量觀測記錄如下表,單位為m,已知C 點高程為45.000m,A 點高程為